杭州专业.推荐积放输送辊床厂家
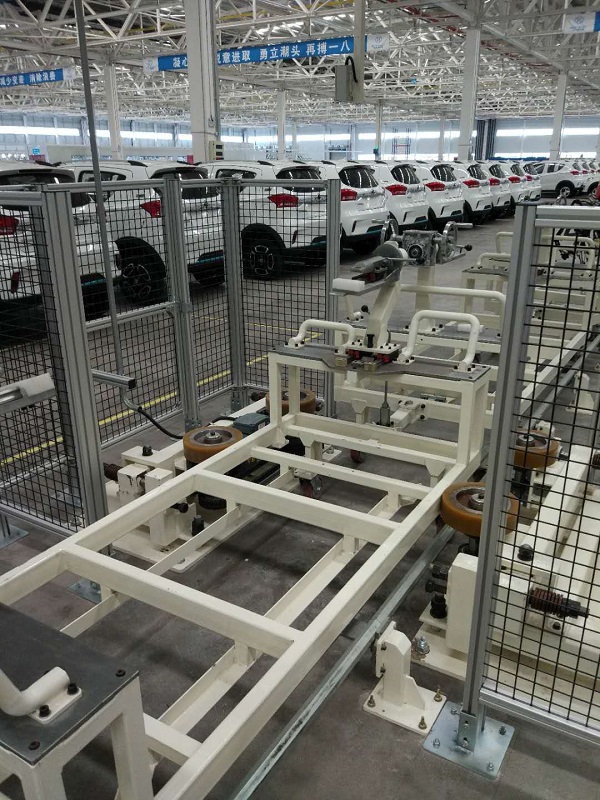
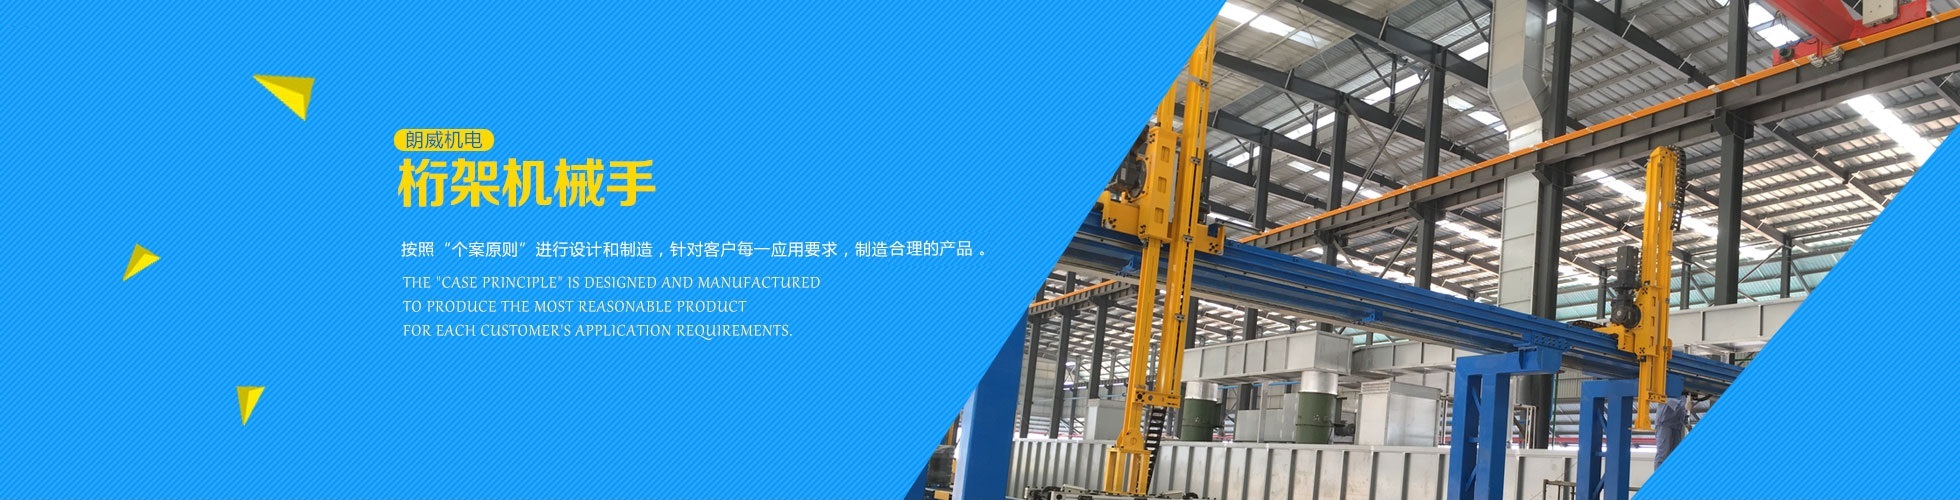
在现代工业中,消费过程中的自动化已成为突出的主题,各行各业的自动化水平越来越高,运用数控加工中心加工工件时,恳求工件在工作台上具有非常高的定位精度,且需求保证每次上料的分歧性。经过完善的运营管理制度,鼓舞创新机制,在确保机床质量前端的同时,努力于对工作质量的日益改进和完善。桁架式机器人机械手由结构框架、X轴组件、Y轴组件、Z轴组件、工装夹具以及控制柜,六部分组成。1.结构框架,主要由立柱等结构件组成,其作用是将各轴架空至相应高度,多由铝型材或方管,矩形管,圆管等焊接件构成;2.X轴组件、Y轴组件、Z轴组件,三个运动组件为桁架机械手的中心组件,其定义规则遵照笛卡尔坐标系。3. 桁架机械手各轴组件通常由结构件、导向件、传动件、传感器检测元件以及机械限位组件等五部分组成。
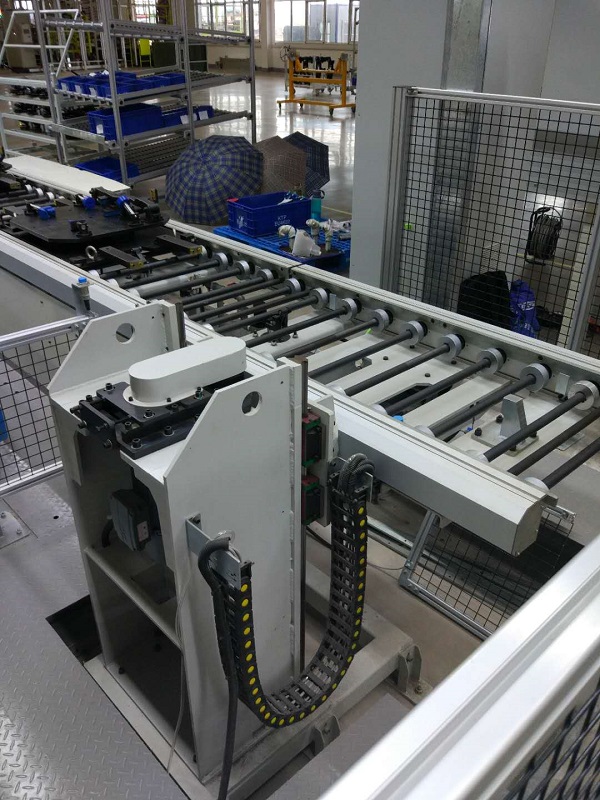
在数控加工车间中,应用数控机床机械手有两种方式,一种是应用关节式机器人,另外一种则是运用桁架机械手。1、桁架机械手:桁架机械手具有高可靠性、高速度、高精度、灵活多功用的特性。但其工作的行为方式主要是经过完成沿着X、Y、Z轴上的线性运动。所以不能满足对放置位置、相位等有特别恳求工件的上下料作业需求。同时假设采用桁架式机器人上下料,对厂房高度有相关的恳求、对机床设备要“一”字并列排序。2、关节机器人:这是由于关节机器人有很高的自由度,5~6轴,适宜于几乎任何轨迹或角度的工作。采用标准关节机器人配合供料装置,就可以组成一个自动化加工单元。一个机器人可以效劳于多种类型加工设备的上下料,从而俭省自动化的本钱。由于采用关节机器人单元,自动化单元的设计制造周期短、柔性大,产品变形转换便当,以致可以完成较大变化的产品外形的换型恳求。
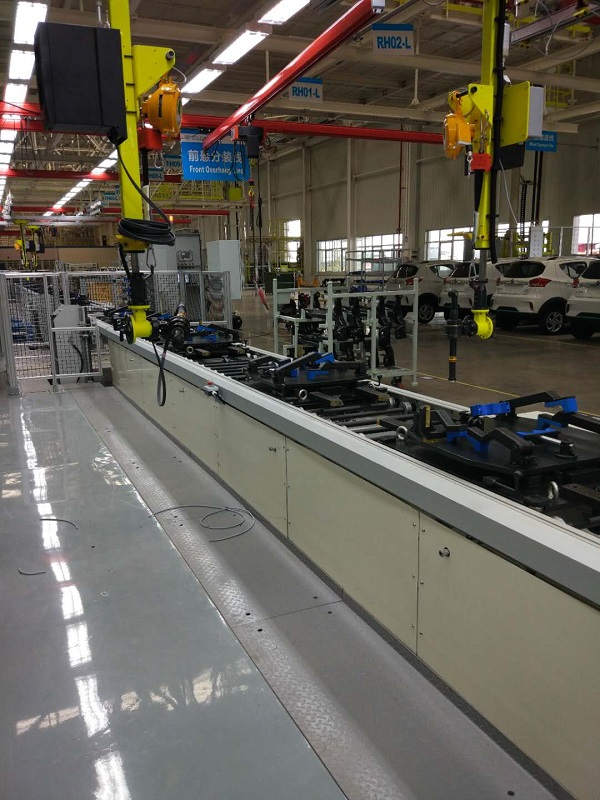
1、操作运用时:操作运用中,应遵照型录记载的额定条件如转速、负荷等,以免形成功用损坏或平安事故。应避免纷尘、切屑等异物侵入滚珠循环系统内而形成损坏、运用年限缩减或功用异常等问题。假如需求在特殊环境如强大振动、真空室、无尘室、腐蚀性化学物、有机溶剂或药剂、高温或低温、湿润溅水、油滴、油雾、高盐分、重负荷等中运用时,应先和桁架机器人机械手厂家确认适用的条件,普通是满足不了的。2、维护时:运用前应先补满光滑油,并留意油品的品种,切记不同的光滑油不能混用。正常运用状况下,倡议应定期检查一次运转状况,除积污并补充光滑油,滑轨及丝杆都应光滑。定期停止桁架机器人机械手的光滑处置。3、寄存与装置时:寄存耐用的桁架机器人机械手时,应平放并妥善包装,避免暴露在上下温以及湿潮的环境中。对其搬运时应尽量防止发作坠落或者碰撞。切记勿要强行装置或自行拆解及改装桁架机器人机械手,以免进入异物或使物品损坏,而形成桁架机器人机械手功用异常或平安事故的发作。
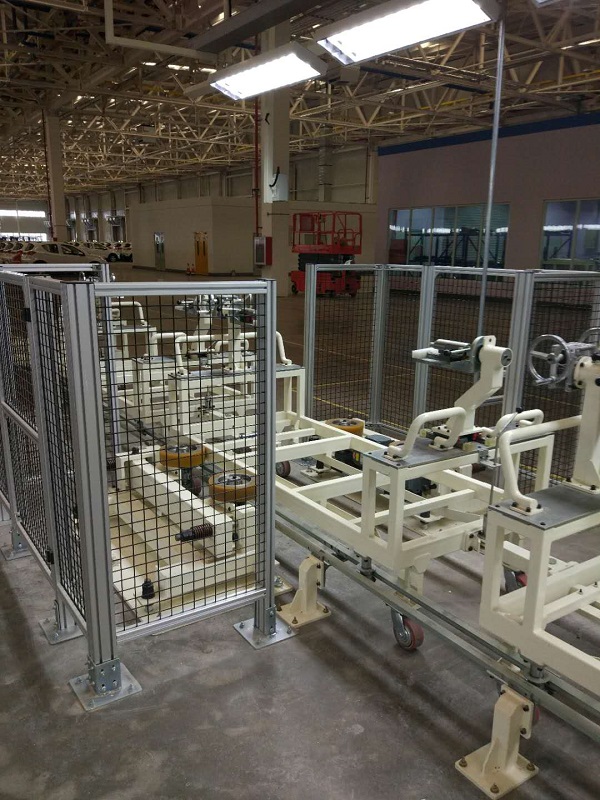
单一的和普通的特地加工机床在大批量加工时越来越多的被得力的、标准化机床及柔性自动化消费线所替代。例如在数控车床、立式加工中心机、卧式加工中心机、数控立式车床、数控磨床、数控磨齿机等上下料时,其毛坯料可能是几公斤以致几百公斤重,还有小型零件频繁上下料,大型电机壳体、发起机壳体、减速机壳体等的搬运也很费时、费力,直接影响工作效率、机床应用率及消费安全。目前诸如此类零部件的搬运在欧美兴隆地域早已完成自动化。在机器人和自动化工业消费范畴中,龙门式机器人即完成了制造过程的全盘自动化,并采用了集成加工技术,适 用于机床、消费线的上下料、工件翻转、工件转序等, 同时其高精度夹持定位工具系统为机器人自动化加工提供了标准接口。桁架机械手能够完成自动控制的、可重复编程的、多功用的、多自由度的、运动自由度间成空间直角关系、多用途的自动化设备。它能够搬运物体、操作工具,以完成各种作业。准确地、不知疲倦地完成各种机床简单的重复性工作,有效进步了劳动消费率,降低了消费本钱。
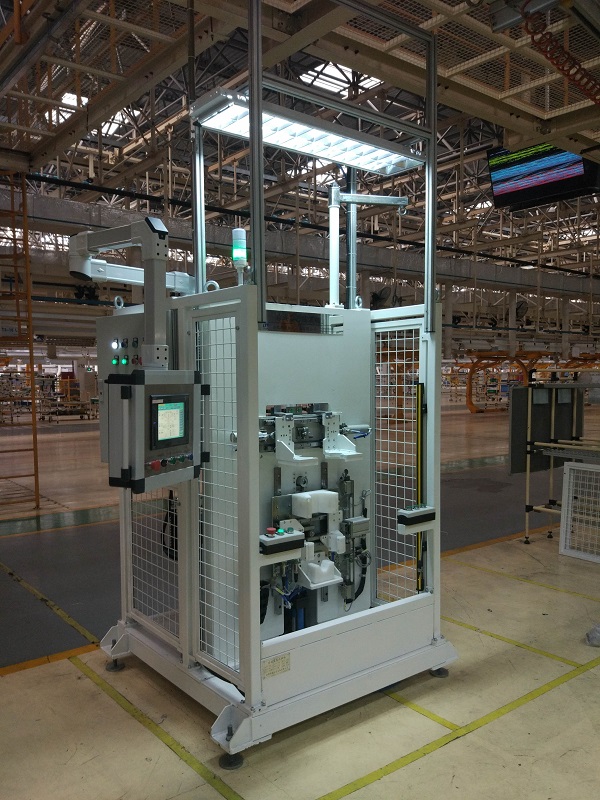
其中,桁架机器人机械手的重要部位——手臂,在相应的载荷和相应的速度下,完成在机械手所央求的工作空间内的运动。在中止桁架式机械手手臂设计时,要遵照下述准绳:1.应尽可能使全自动桁架机械手手臂各关节轴互相平行;互相垂直的轴应尽可能相交于一点,这样能够使机械手运动学正逆运算简化,有利于机械手的控制。2.减少摩擦作为机器人机械手工作的条件之一,桁架式机械手也要尽可能地减少机械间隙所构成的运动误差,因而在设计桁架式机械手的时分,机械手各关节的轴承间隙要尽可能小,专业.推荐积放输送辊床各关节都应有工作牢靠、便于调整的轴承间隙调整机构。3.应在保证机械手手臂有足够强度和刚度的条件下,尽可能在构造上、资料上设法减轻手臂的重量。力图选用高强度的轻质资料,通常选用高强度铝合金制造机械手的手臂。积放输送辊床厂家以此来进步桁架式机械手的运动速度与控制精度。4.桁架式机械手手臂在构造上要思索各关节的限位开关和具有相应缓冲才干的机限位块,以及驱动安装,传动机构及其它元件的装置。5.桁架机械手的手臂相对其关节回转轴应尽可能在重量上均衡,这对减小电机负载和进步机械手手臂运动的响应速度是十分有利的。在设计桁架机械手的手臂时,应尽可能应用在机械手上装置的机电元器件与安装的重量来减小机械手手臂的不均衡重量,需求时还要设计均衡机构来均衡手臂剩余的不均衡重量。
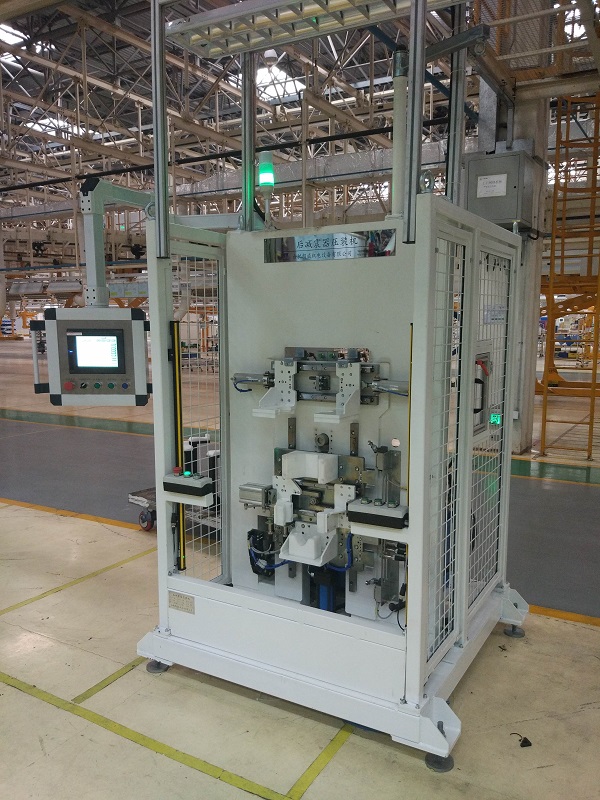
在现代工业中,消费过程中的自动化已成为突出的主题,各行各业的自动化水平越来越高,许多企业主纷繁主动寻觅像利华美机器人这样自动化实力很强的公司一同升级自己工厂的自动化水平。双机桁架机械手举荐在数控机床上运用,中止圆盘类和轴类零件的自动化加工,特别适宜于加工节拍短、消费批量大的场所。多联机桁架机械手自动线满足单流体工件从毛坯件开端,经过粗加工、精加工、自动磨、自动铣、自动钻攻、自动检测、自动清洗烘干、自动码垛装箱、自动物流等等各消费工序后直接入库。多联机自动线采用模块化设计,基于单机版或双机版的桁架机器人规范单元停止无缝拼接联线,完成多工位多工序联动消费。整线配置设备监控系统与订单管理系统,是完成数字化工厂的处理计划。多联机桁架机械手采用全模块化设计,将机器人本体、多立柱、机械手臂、横梁、轨道、末端卡爪、料仓料盘、控制柜、翻转台、工件检测台、工件自动物流系统等各个单元严密分离,构成一条无人化操作的机加工自动化消费线。