新疆优质轮胎输送线价格
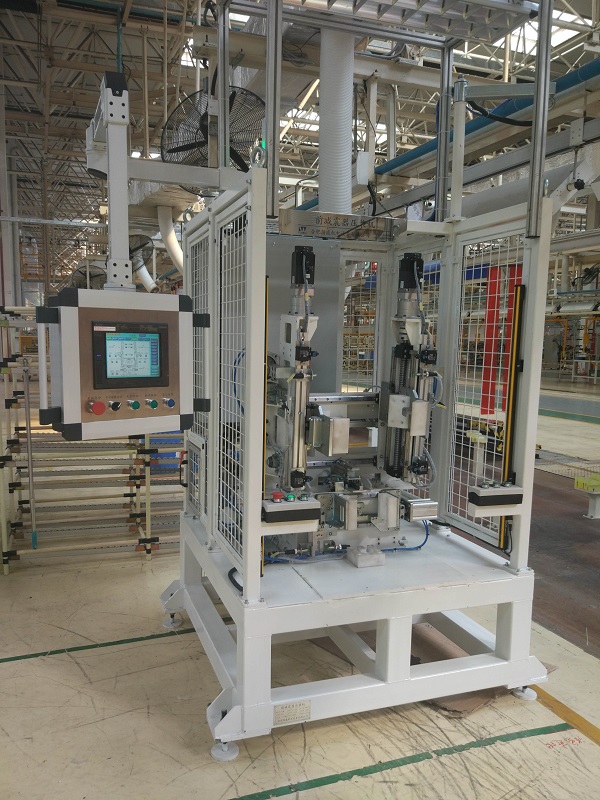
桁架机器人进步了工厂消费效率,降低本钱,进步产品的质量和产量。并且用来处置一些手工消费很难完成的一些工位及动作。有很多客户在置办中会咨询桁架机器人耗电情况,需求怎样的供电系统,那么,小编就细致分析一下机床机器人对电源电压有什么恳求呢?1.桁架机器人设备关于工作环境的恳求精密桁架机器人设备普通有恒温环境的恳求,只需在恒温条件下,才干确保机械手精度和工作位置精度。普通普通型机械手对室温没有细致恳求,但大量理论标明,当室温过高时数控系统的缺点率大大增加。2..电压不稳定的,这种现象,在CNC加工中心或车削中心等机床设备上都曾发作过,而且呈现频率较高,应惹起注重。建议在CNC机械手较集中的车间配置具有自动补偿调理功用的交流稳压供电系统;单台CNC机械手可单独配置交流稳压器来处置。3.除非机械电气设备采用插头/插座直接衔接电源处,否则建议电源线直接连到电源切断开关的电源端子上。假设这样做不到,则应为电源线设置独立的接线座。电源切断开关的手柄应容易接近,应安装在易于操作位置以上0.6m~1.9m间。上限值建议为1.7m。这样可以在发作紧急情况下疾速断电,减少损失和人员伤亡。
桁架机械手是没有标准可依,根据企业消费现状量身订制的设备。A企业的设备常常只能适用于A企业,不能批量消费复制到B企业。通常一台三十万钱左右的设备从客户提供需求、非标设备厂提供方案设计、双方讨论肯定方案、签署合同、出设计图、零部件加工、到设备组装验收需求1-3个月的时间。由于投入产出比太低,大型企业面对如此琐碎长周期的小订单是不削一顾的。但是这样的项目,关于只需10几个人的小企业,却有相当的吸收力。一个销售和几个机械工程师、几个软件工程师的小范围企业猖獗生长。 非标设备作为自动化消费的重要组成部分在10年来也越来越进步,市场也涌现出一大批非标设备厂家。目前,企业采用自动化设备的需求日益增加,由于各企业的细致情况不同,非标自动化的需求占领很大部分的比例。非标设备机器的支出是可以事前预算的,比如:机器折旧、电、气、日常维护、操作人员工资等。一台机器的消费率可相当于几个(少)到几十致使几百人,当然速度越快机器本钱越大高。产品的消费本钱得到大限度的节约。而且,机器消费出来的产质量量愈加有保证。金融危机过后的中国,桁架机器人必然愈加兴盛。
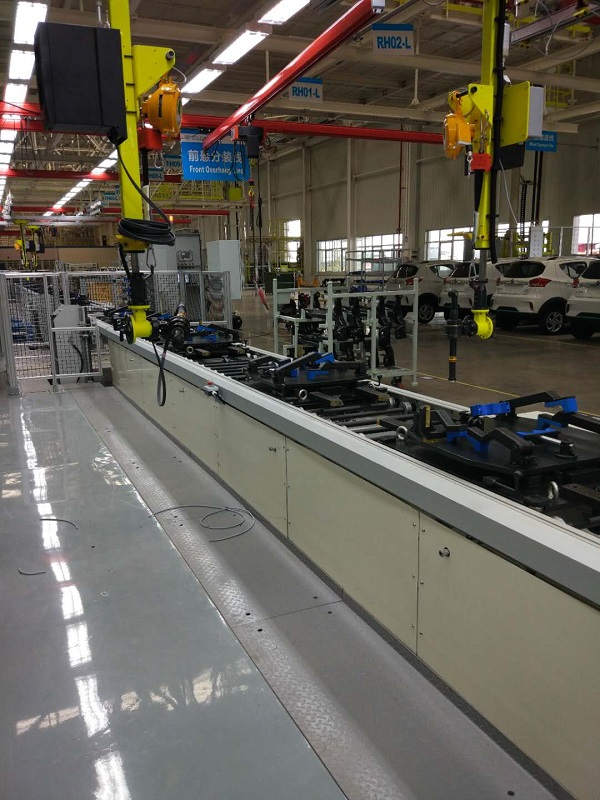
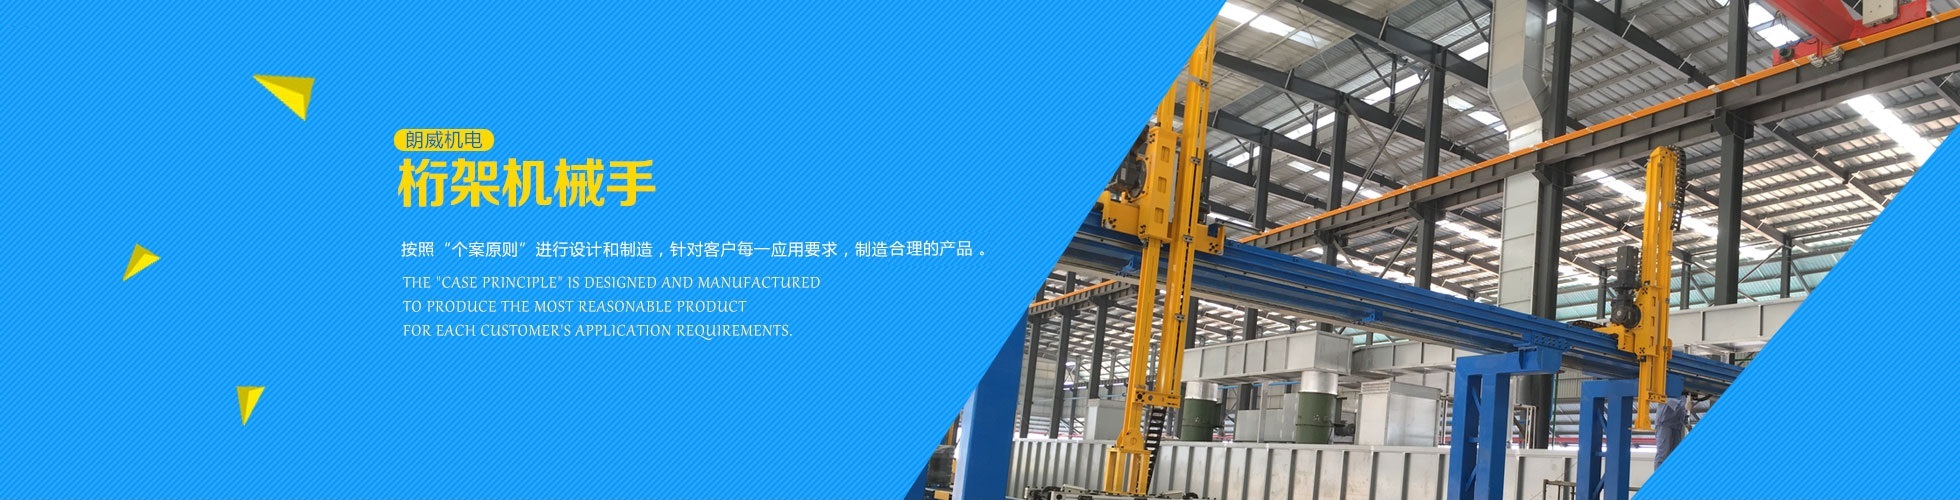
目前,我国的机加工消费线,曾经从过去的手工线向自动化消费线转型。我国数控机床和自动化技术的展开很快,技术水平有了很大的进步,与国外的差距变得越来越小。桁架机械手作为新时期“机器换人”过程中的一种重要的上下料加工设备,越来越遭到喜欢。轮胎输送线价格采用桁架式数控机床机械手保送的柔性加工自动线越来越普遍,特别是国内庞大的汽车消费市场所采用的带桁架机械手保送的柔性加工自动线。目前,主流的柔性自动线物流系统主要有两种方式:由桁架机械手保送工件组成的全自动消费系统和由机器人搬运系统中止上下料组成自动消费线。新疆优质轮胎输送线桁架机械手由主体、驱动系统和控制系统三个基本部分组成。主体部分通常采用龙门式结构,由y向横梁与导轨、z向滑枕、十字滑座、立柱、过渡衔接板和基座等部分组成,z向的直线运动皆为交流伺服电动机经过蜗轮减速器驱动齿轮与y向横梁、z向滑枕上固定的齿条作滚动,驱动移动部件沿导轨快速运动。移动部件为质量较轻的十字滑座和z向滑枕,滑枕采用由铝合金拉制的型材。横梁采用方钢型材,在横梁上安装有导轨和齿条,经过滚轮与导轨接触,整个机械手都悬挂在其上。
其中,桁架机器人机械手的重要部位——手臂,在相应的载荷和相应的速度下,完成在机械手所央求的工作空间内的运动。在中止桁架式机械手手臂设计时,要遵照下述准绳:1.应尽可能使全自动桁架机械手手臂各关节轴互相平行;互相垂直的轴应尽可能相交于一点,这样能够使机械手运动学正逆运算简化,有利于机械手的控制。2.减少摩擦作为机器人机械手工作的条件之一,桁架式机械手也要尽可能地减少机械间隙所构成的运动误差,因而在设计桁架式机械手的时分,机械手各关节的轴承间隙要尽可能小,各关节都应有工作牢靠、便于调整的轴承间隙调整机构。3.应在保证机械手手臂有足够强度和刚度的条件下,尽可能在构造上、资料上设法减轻手臂的重量。力图选用高强度的轻质资料,通常选用高强度铝合金制造机械手的手臂。以此来进步桁架式机械手的运动速度与控制精度。4.桁架式机械手手臂在构造上要思索各关节的限位开关和具有相应缓冲才干的机限位块,以及驱动安装,传动机构及其它元件的装置。5.桁架机械手的手臂相对其关节回转轴应尽可能在重量上均衡,这对减小电机负载和进步机械手手臂运动的响应速度是十分有利的。在设计桁架机械手的手臂时,应尽可能应用在机械手上装置的机电元器件与安装的重量来减小机械手手臂的不均衡重量,需求时还要设计均衡机构来均衡手臂剩余的不均衡重量。
X轴组件、Y轴组件、Z轴组件,三个运动组件为桁架机械手的中心组件,其定义规则遵照笛卡尔坐标系,各轴组件通常由构造件、导向件、传动件、传感器检测元件以及机械位组件、夹具、控制柜等局部组成。1.桁架机器人机械手构造件通常由铝型材或方管,矩形管等构造组成,其作用是作为导向件、传动件等组件的装置底座,同时也是桁架式机械手负载的主要承当者;2.导向件,常用有V型滚轮导轨,直线导轨,U型滚轮导轮,方型导轨等常用导向构造,其详细运用需依据实践运用工况以及定位精度决议;3.传动件,通常有电动,气动,液压三品种型,其中电动有齿轮齿条构造,滚珠丝杠构造,同步带传动等;4.传感器检测元件,通常两端采用行程开关作为电限位,当挪动组件挪动至两端限位开关处时,需求对机构停止锁死,避免其超越;5.机械限位组,其作用是在电限位行程之外的刚性限位;6.工装夹具,依据工件外形大小材质等不同方式;7. 控制柜,其相当与桁架机器人机械手的大脑作用,经过工业控制器,采集各传感器或按钮的输入信号,来发送指令给各执行元件按既定的动作去执行。
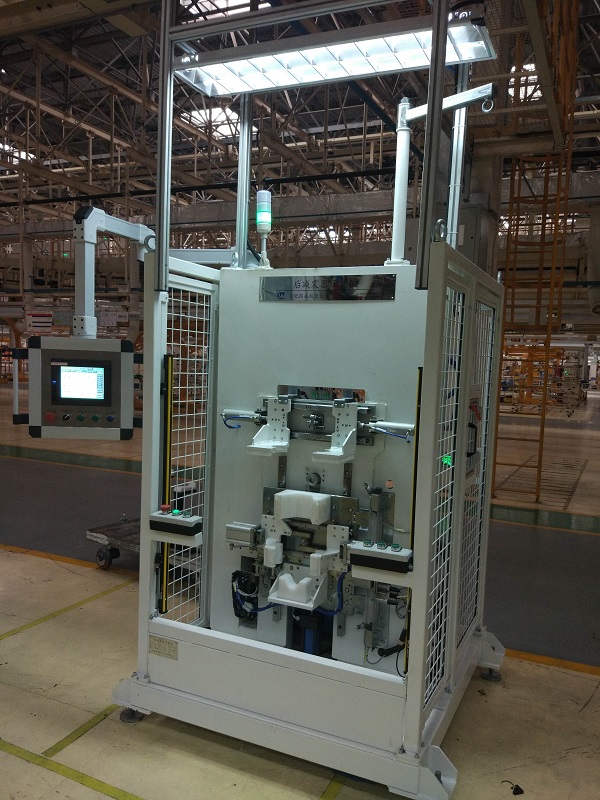
1、双联机桁架机械手采用标准的模块化设计,可以对正在运用的设备中止改造,并且对机床设备的改造量小,改造后还可以随时在自动上下料消费方式和手动上下料消费方式之间中止转换,从而不会由于设备停机影响消费。2、双联机桁架机械手针对法兰盘、齿轮、轴承内外圈、电机零部件、汽车轮毂灯盘类零件和轴类、销子、阀芯灯轴类零件的五人加工系统。3、料仓根据理论产品配置,选配翻转台是,可以完成零件的正反两个工序4、采用一拖二的方式(一台机械手带两台机床)或二拖二,分摊到单台机床的本钱低,适宜大多数有两个工序的零件。5、采用封装技术,整体消费、运输、安装和调试,料仓和机器人一体化,在顾客现场调试时间短6、特别适宜用户现场机床的改造。双机桁架机械手系统,采用自主开发的新型桁架结构,主横梁采用滑块导轨的传动方式;竖梁可选多种驱动方式,结构小巧笨重,完成零件的两个工序(或单一工序)的加工,组成一套机器人完成两台机床上下料的全自动消费线。桁架机械手置于车床两侧、伺服积料台、模块化设计、上下料自动中止、可以轻松完成对各类零件的自动化装夹。