海口专业.推荐减震器压装机厂家
往常关于精密注塑成型来说成型周期就是消费效率。所以就恳求注塑设备具有更快更稳定。接正题,全自动成型恳求高速机械手取出时间在2秒之内完成,普通也在3秒钟之内,过长就影响周期。接着说要想取出时间短,那就要控制开模距离在不影响机械手取出的情况下尽量的小。取出降落,引拔,下避等动作速度恳求是极限100%,关于不好取出有斜销的产品,下避速度可以恰当放到10%左右,或者更低。但是在全自动运转取出稳定的情况下,要恰当提升下避速度而抵达取出时间最短成型周期快的目的。设定动作方式的时分一定要看几个产品,有无料头,好取不好取等,位置的设定很重要,没有好的位置你怎样都取不出产品的。这里在说下接近等候位置,由于是伺服电动马达控制,所以接近等候位置在不与模具机台发作碰撞的前提下,越低越好。普通取不出产品就是由于漏气,吸附压力达不到而构成。所以位置是调机械手最最重要的;补充一点,取出的最佳位置就是刚贴近产品,而不是压的很紧。
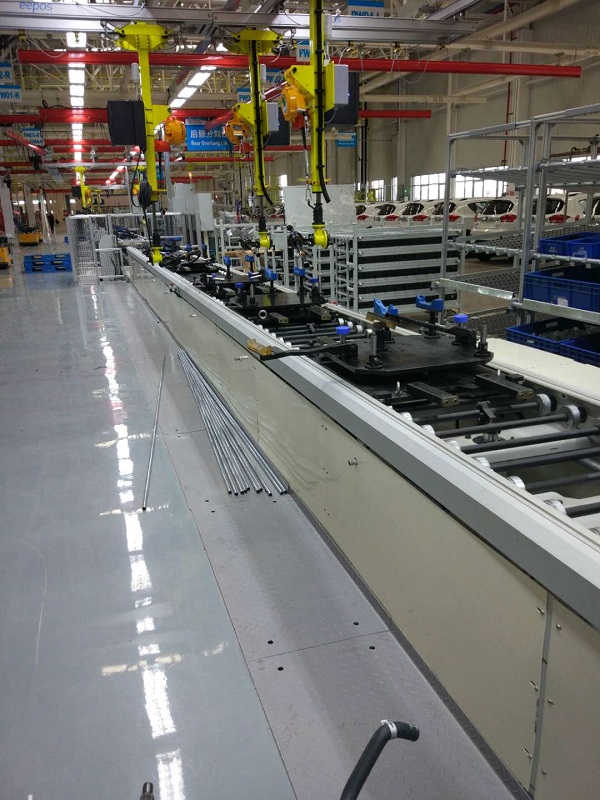
海口减震器压装机随着计算机技术和人工智能技术的飞速开展,使机器人在功用和技术层次上有了很大的进步,挪动机器人和机器人的视觉和触觉等技术就是典型的代表。由于这些技术的开展,推进了机器人概念的延伸。80年代,将具有觉得、考虑、决策和动作才能的系统称为智能机器人,这是一个概括的、含义普遍的概念。这一概念不但指导了机器人技术的研讨和应用,专业.推荐减震器压装机而且又赋予了机器人技术向深广开展的宏大空间,水下机器人、空间机器人、空中机器人、空中机器人、微小型机器人等各种用处的机器人相继问世,许多幻想成为了理想。将机器人的技术(如传感技术、智能技术、控制技术等)扩散和浸透到各个范畴构成了形形色色的新机器——机器人化机器。当前与信息技术的交互和交融又产生了“软件机器人”、“网络机器人”的称号,减震器压装机厂家这也阐明了机器人所具有的创新生机。
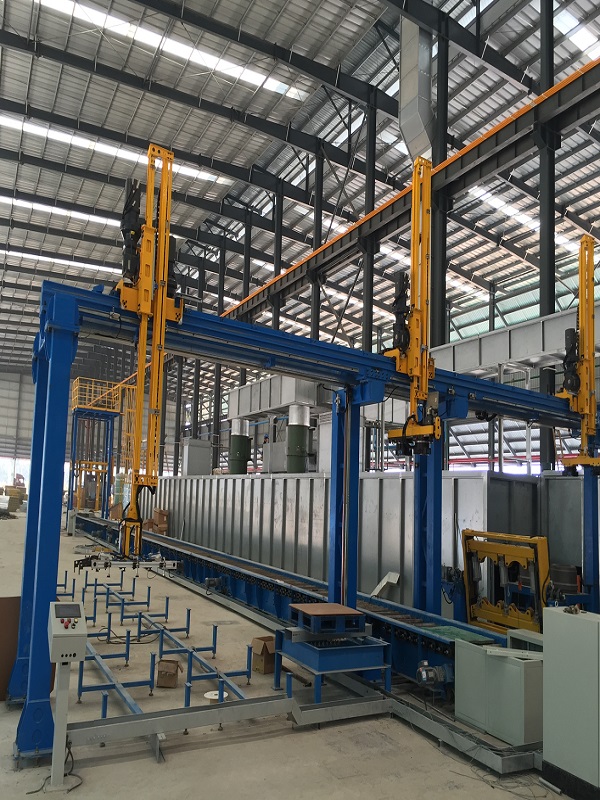
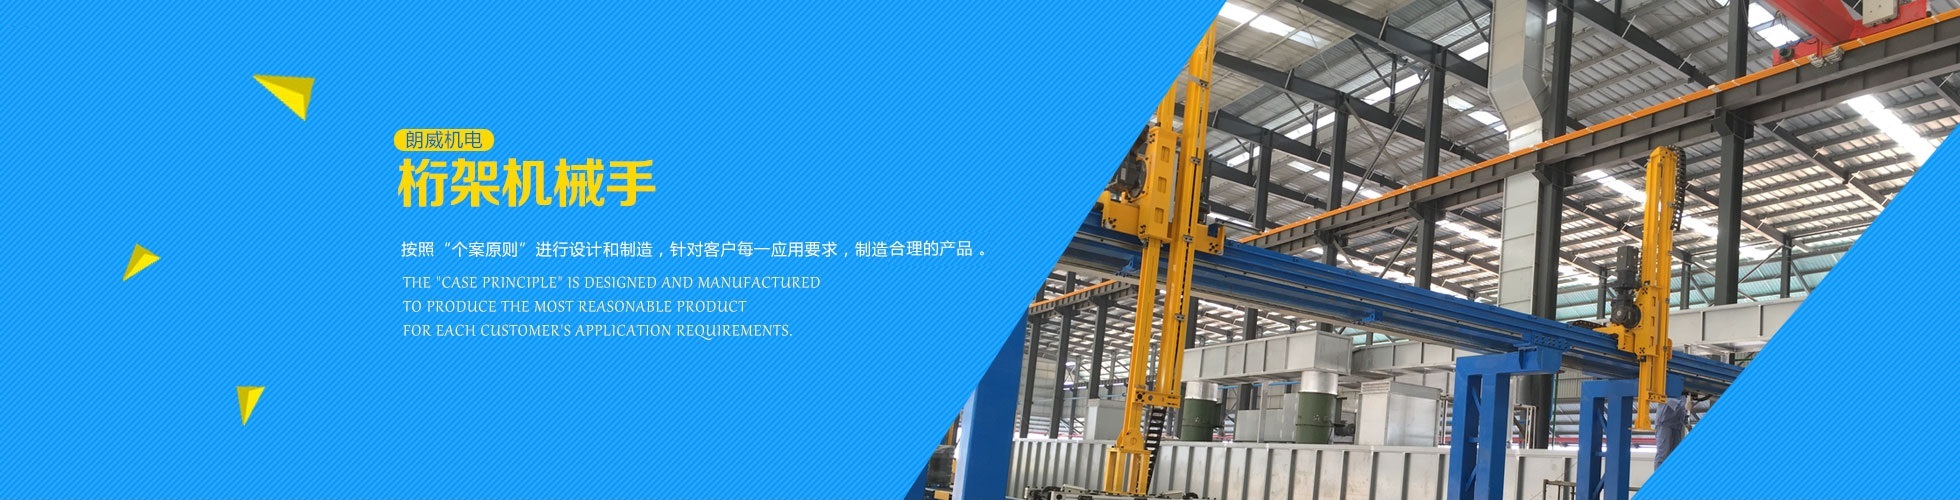
众多桁架机械手的案例理论中,证明自动上下料桁架机器人几乎可以在工业消费中的各行各业被大量普遍应用,数控机床加工消费线和自动化程度高的加工设备曾经成为今后制造工厂的一个必然趋向。当今世界移动互联网、物联网、大数据等重生代技术交流碰撞日益频繁,中国制造企业在面对国内外经济压力下选择展开智能自动化制造这一新兴产业,是完成工业转型升级,全面推进制造业“机器换人”,助推工业化和信息化在高层次上深度融合的一条较为理性展开道路。在现代化消费线中,越来越讲究的是柔性化、自动化、智能化消费。工业机器人大范围替代传统人力中止消费活动是大势所趋。在数控机床加工消费中,桁架机器人将人类将从单调繁杂的膂力劳动中解放出来,从事愈加富有创造性的工作。桁架机械手由多维直线导轨搭建而成。直线导轨由精制铝型材、齿型带、直线滑动导轨和伺服电机等组成。作为运动框架和载体的精制铝型材其截面外形经过有限元分析法来优化设计,消费中的如虎添翼地确保其强度和直线度。采用轴承光杠和直线滑动导轨作为运动导轨。运动传动机构 采用齿型带,齿条或滚珠丝杠。
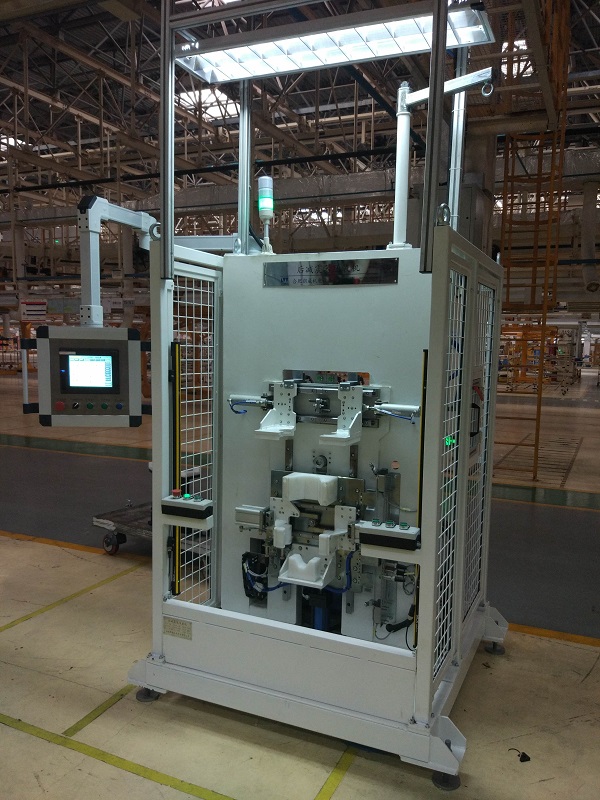
机械手顺应于抓取任何外形的物品,应用气动平衡原理,设计有多个回转关节,可平衡工件的重量。在设计的时分,安全装置的布置至关重要,合理布置才是硬道理。下面对几种常见的安全装置作引见: 断气维护装置:采用单向阀和储气罐,确保机械手突然断气后不会发作不测伤人,并能提供持续稳定的工作压力。夹具自锁装置。夹具设有截止阀,确保在系统突然呈现漏气时,夹具不会松开,低压报警装置:当气源工作异常时,实时侦测并及时给予安全警示信号,提示操作者疾速采取措施;误操作维护装置:监控机械臂运动速度,防止误操作机遇械臂快速上升或降落时惹起不测伤人;增压装置:当现场气源压力不高,或不稳定时,可选用增压装置,可进步气源工作压力,保证系统正常工作; 承重极限维护装置:当机械手抓取超重的工件时,机械手发出报警,严重超重时安全阀翻开,防止发作风险; 刹车装置:在机械手的链接关节处均设有刹车装置,以防止机械手旋转或松脱,当工作终了后用以停放机械手。
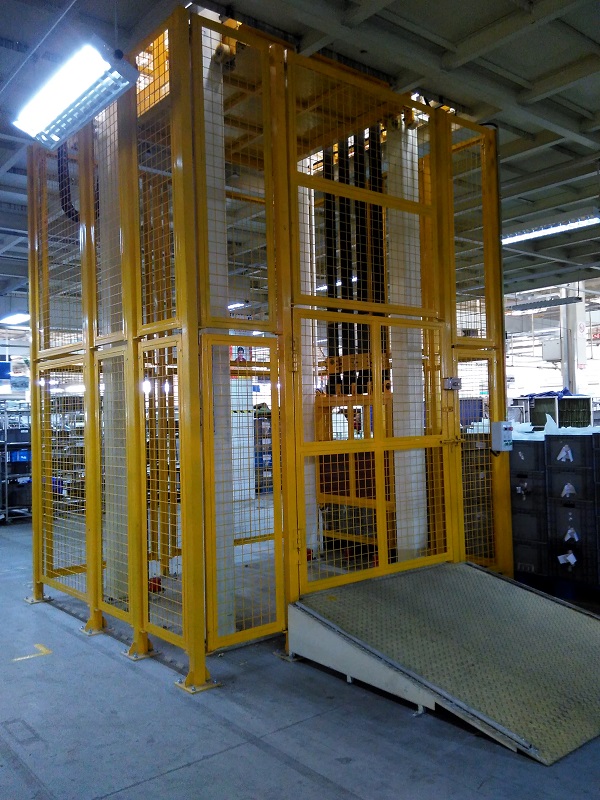
机械手主要由执行机构、驱动机构和控制系统三大局部组成。手部是用来抓持工件(或工具)的部件,依据被抓持物件的外形、尺寸、重量、资料和作业请求而有多种构造方式,如夹持型、托持型和吸附型等。运动机构,使手部完成各种转动(摆动)、挪动或复合运动来完成规则的动作,改动被抓持物件的位置和姿态。运动机构的升降、伸缩、旋转等独立运动方式,称为机械手的自在度 。为了抓取空间中恣意位置和方位的物体,需有6个自在度。自在度是机 械手设计的关 键参数。自在 度越多,机械手的灵敏性越大,通用性越广,其构造也越复杂。普通专用机械手有2~3个自在度。控制系统是经过对机械手每个自在度的电机的控制,来完成特定动作。同时接纳传感器反应的信息,构成稳定的闭环控制。控制系统的中心通常是由单片机或dsp等微控制芯片构成,经过对其编程完成所要功用。
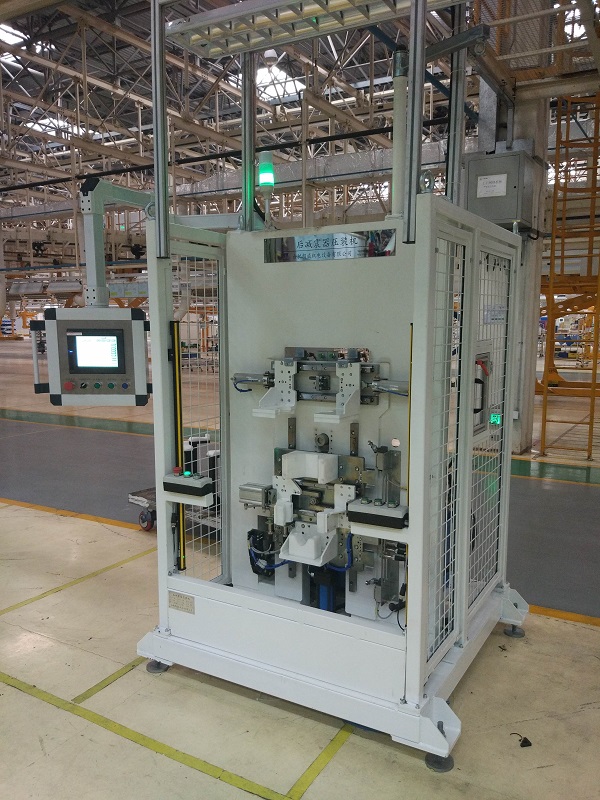
X轴组件、Y轴组件、Z轴组件,三个运动组件为桁架机械手的中心组件,其定义规则遵照笛卡尔坐标系,各轴组件通常由构造件、导向件、传动件、传感器检测元件以及机械位组件、夹具、控制柜等局部组成。1.桁架机器人机械手构造件通常由铝型材或方管,矩形管等构造组成,其作用是作为导向件、传动件等组件的装置底座,同时也是桁架式机械手负载的主要承当者;2.导向件,常用有V型滚轮导轨,直线导轨,U型滚轮导轮,方型导轨等常用导向构造,其详细运用需依据实践运用工况以及定位精度决议;3.传动件,通常有电动,气动,液压三品种型,其中电动有齿轮齿条构造,滚珠丝杠构造,同步带传动等;4.传感器检测元件,通常两端采用行程开关作为电限位,当挪动组件挪动至两端限位开关处时,需求对机构停止锁死,避免其超越;5.机械限位组,其作用是在电限位行程之外的刚性限位;6.工装夹具,依据工件外形大小材质等不同方式;7. 控制柜,其相当与桁架机器人机械手的大脑作用,经过工业控制器,采集各传感器或按钮的输入信号,来发送指令给各执行元件按既定的动作去执行。