武汉专业.推荐仪表板分装线厂
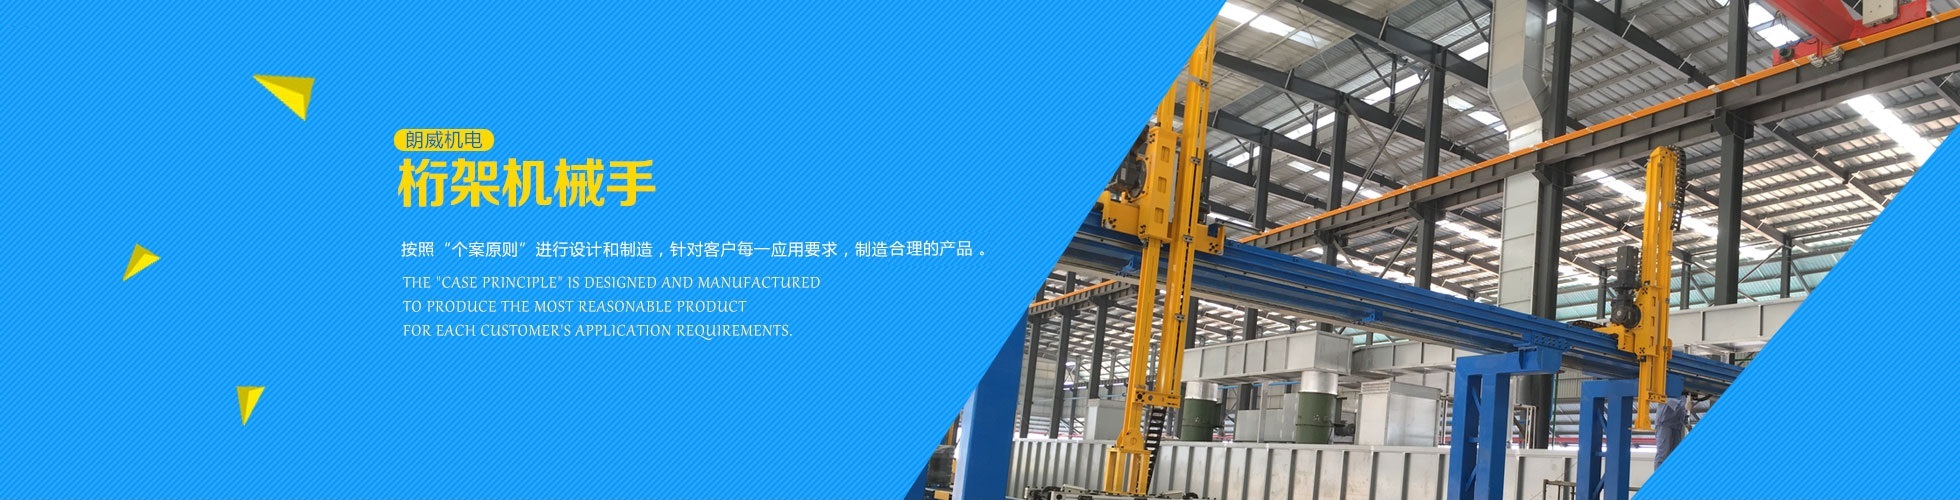
重载桁架机械手由伺服电机驱动,经过齿轮齿条和滚轮导轨传动,运转稳定,定位精准,机械手臂末端配上相应的机械手爪,应用于机床上下料、搬运、码垛、物流周转等。重载桁架机械手采用高强度铝型材制造,具有强度高、负重才能强,运转稳定,维护烦琐的特性。1、采用高强度铝型材,整体强度高,不易振动摇摆。滚轮导轨运动机构,承载才能极强,刚性极佳。2、装置调整请求低,相比于冗杂的关节机器人,构造设计便于人员了解、操作简单、维护便当。3、寿命长,不会像普通直线导轨滑块易受加工精度及光滑影响失效损坏。4、便于维护,导轨、滚轮易维护,即便损坏改换也极端便当。5、平安防坠落安装,Z轴检测到往下掉时可机械锁止,避免发作平安事故。6、性价比高,相关于同等负重的关节机器人,桁架机械手的造价本钱更低。7、桁架机械手普通架在设备上方,不占用空中空间,更利于车间规划和作业的便利性。
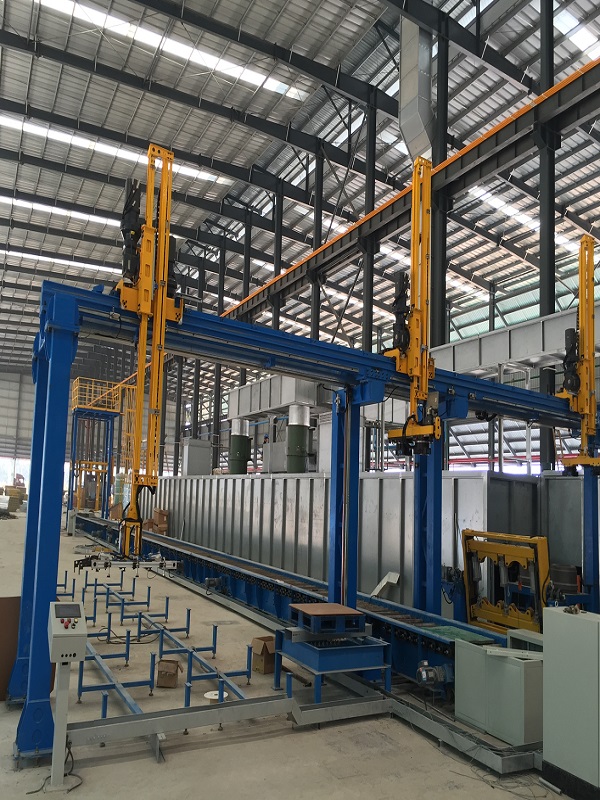
桁架式机械手是替代人工上下料的一种智能配备,能够完成加工过程自动化,应用桁架式机器人机械手能够大大地进步工作效率。桁架式上下料机械手又叫做上下料机械手柔性系统,适用于各种机床的上料和下料,具有这样的机械手消费线能彰显企业的消费实力,进步市场的竞争力,是工业消费加工的必然趋向。一、实例产品工艺解析整体的工艺流程1、设备启动;2、Z轴机械手回参考点,开端执行动作;3、需求上下料时,Z轴移动到托盘上方夹取工件;4、Z轴上升,水平移动到机床工作台上方,降落至工作台上夹具处,夹取已加工工件,然后旋转Z轴端部夹具,将待加工件装夹到工作台夹具上,完成先下料后上料过程。5、Z轴移动至托盘上方,将已加工工件放入托盘对应位置。
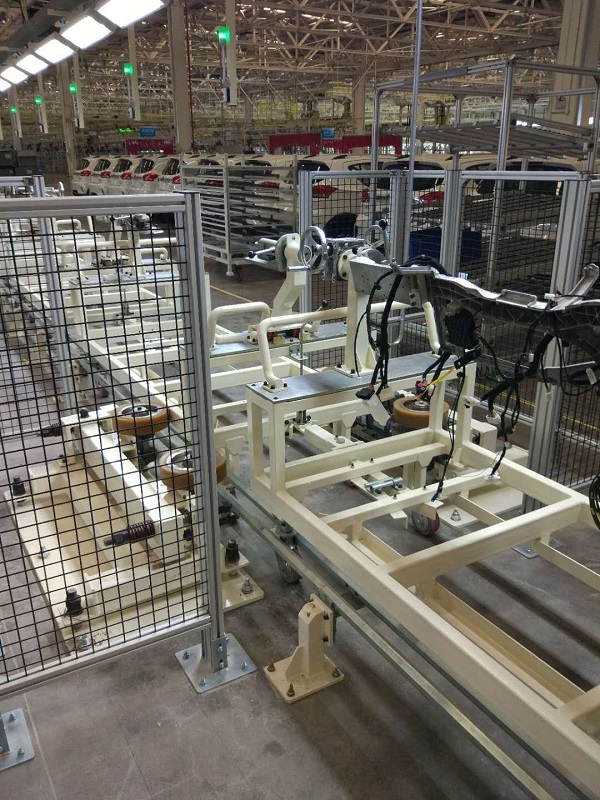
在现代化消费线中,越来越讲究的是柔性化、自动化、智能化消费。工业机器人大范围替代传统人力中止消费活动是大势所趋。桁架机械手主要适用于自动给数控机床的工件上下料,辅助其中止细密加工及工件运送等动作。因此桁架机械手的设计非常重要,需求综合思索各种要素以抵达数控机床加工的需求。机床上下料机器人主要由工业机器人、工件自动识别系统、自动启动装置、自动传输装置、自动搬运系统等周边设备组成,经过系统集成,可以完成单台机床、加工单元、流水线和柔性加工单元的机加工自动化。具有定位准确、工作节拍可调、工作空间大、性能优秀、运转平稳可靠、维修便当等特性。上下料机器人分为关节式机器人和直角坐标式机器人(桁架机械手)。在数控消费车间中,机械加工业大量采用数控机床机械手替代传统的人工或半自动消费线,具有高精度,高服从,柔性自动化等特性,是决议了往后数控机床在世界机械制造业技术市场中占有有利位置的异曲同工,是工厂自动化的基础。
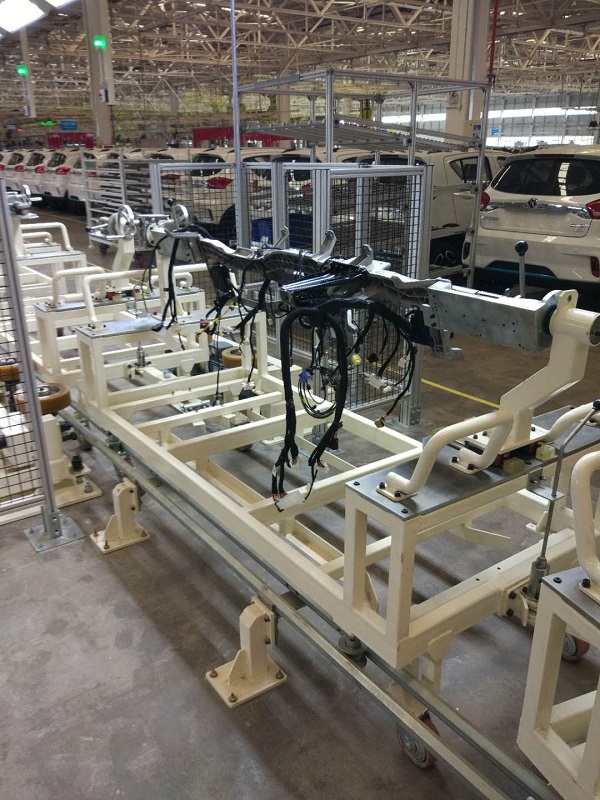
武汉仪表板分装线五金自动上下料桁架机械手的桁架包括若干龙门构造的支撑部,在支撑部上设有用于装置机械手的横梁,桁架式机械手为三个自在度机械手,桁架机械手包括装置于横梁上的程度运动组件及垂直装置于程度运动组件上的垂直运动组件,垂直运动组件的底部衔接有三爪夹持器,程度运动组件和垂直运动组件分别包括用于传动的齿轮和齿条,仪表板分装线厂齿轮和齿条设为互相啮合的斜齿。桁架机械手的空间运动是用三个互相垂直的直线运动来完成的。直线运动易于完成全闭环的位置控制,因此桁架式机械手有可能到达很高的位置精度。为了完成一定的运动空间,桁架式机械手的构造尺寸要比其他类型的机械手的构造尺寸大得多。桁架式机械手的工作空间普通都是空间长方体。桁架机械手构造简单牢靠,专业.推荐仪表板分装线维护颐养操作便当,投资本钱低;精度较高,采用研磨精细齿轮和齿条传动,增加了机械工作载荷、进步了运转稳定性,保证了精度,适用于加工节拍短、消费批量大的品种工件。
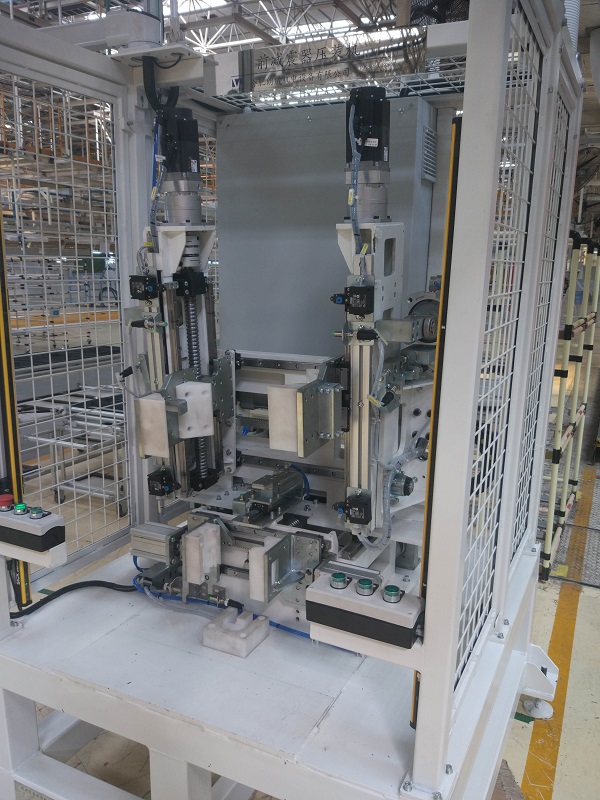
1.电网电压动摇应该控制在+10%~-15%之间,而我国电源动摇较大,质量差,还躲藏有如高频脉冲这一类的干扰,加上人为的要素(如突然拉闸断电等)。电高峰期间,例如白昼上班或下班前的一个小时左右以及晚上,常常超差较多,以致抵达±20%。使机床机器人报警而无法中止正常工作,并对机床机器人电源系统构成损坏。以致招致有关参数数据的丧失等。2.桁架机器人设备关于紧缩空气供给系统的恳求数控机床普通都运用了不少气动元件,所以厂房内应接人清洁的、单调的紧缩空气供给系统网络。其流量和压力应契合恳求。紧缩空气机要安装在远离数控机械手的中央。根据厂房内的布置情况、用气量大小,应思索给紧缩空气供给系统网络安装冷冻空气于煤机、空气过滤器、储气罐、安全阀等设备。3.建议把机械电气设备衔接到单一电源上。假设需求用其他电源供电给电气设备的某些部分(如电子电路、电磁离合器),这些电源宜尽可能取自组成为机械电气设备一部分的器件(如变压器、换能器等)。对大型复杂机械包括许多以协同方式一同工作的且占用较大空间的机械,可能需求一个以上的引人电源,这要由场地电源的配置来定。