青海专业.推荐汽车前后桥分装线厂
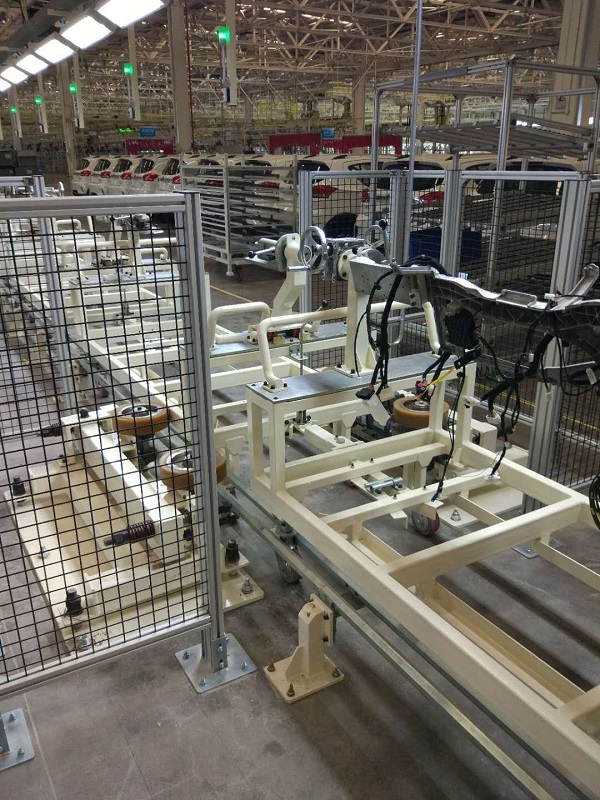
机械手主要由执行机构、驱动机构和控制系统三大局部组成。手部是用来抓持工件(或工具)的部件,依据被抓持物件的外形、尺寸、重量、资料和作业请求而有多种构造方式,如夹持型、托持型和吸附型等。运动机构,使手部完成各种转动(摆动)、挪动或复合运动来完成规则的动作,改动被抓持物件的位置和姿态。运动机构的升降、伸缩、旋转等独立运动方式,称为机械手的自在度 。为了抓取空间中恣意位置和方位的物体,需有6个自在度。自在度是机 械手设计的关 键参数。自在 度越多,机械手的灵敏性越大,通用性越广,其构造也越复杂。普通专用机械手有2~3个自在度。控制系统是经过对机械手每个自在度的电机的控制,来完成特定动作。同时接纳传感器反应的信息,构成稳定的闭环控制。控制系统的中心通常是由单片机或dsp等微控制芯片构成,经过对其编程完成所要功用。
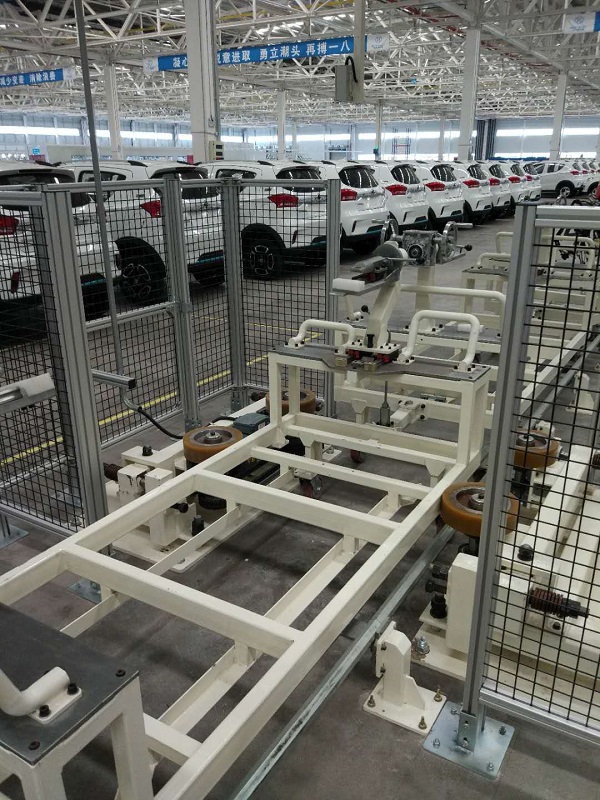
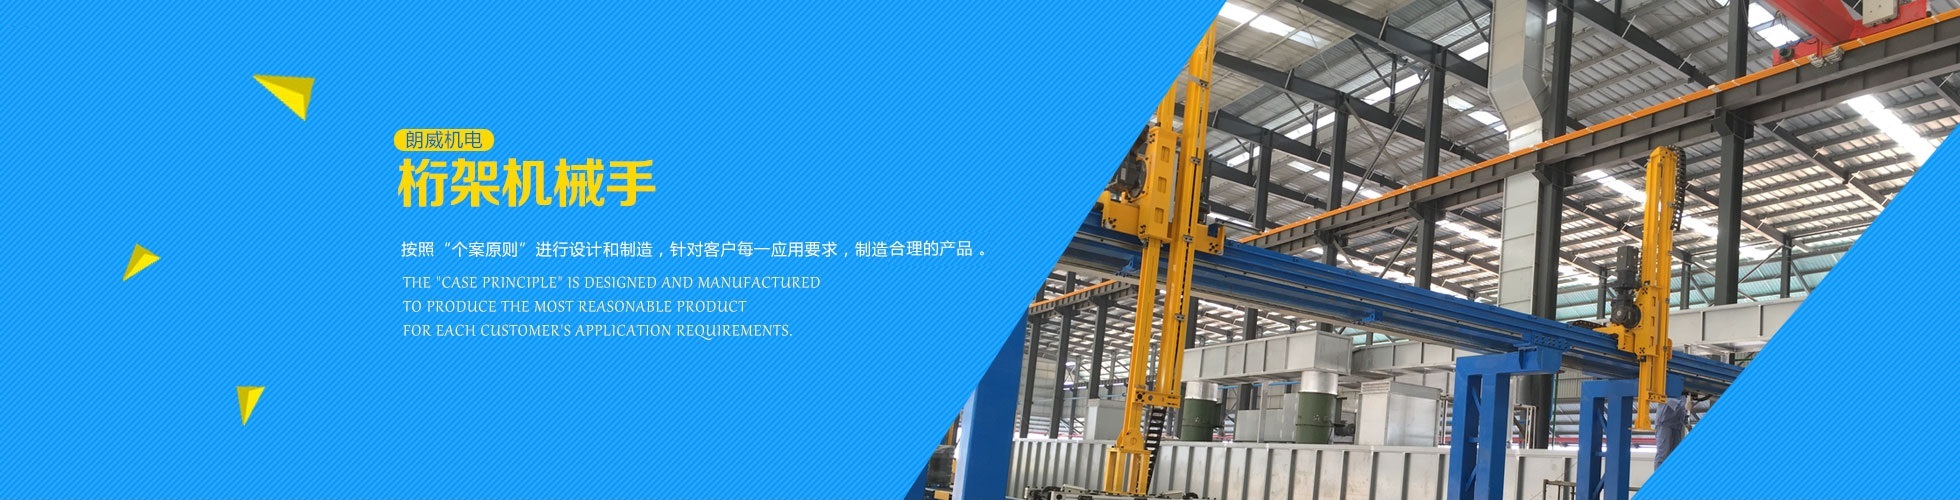
随着我国配备制造业转型晋级,在市场需求和技术进步双重作用下,双联机桁架机械手操作其实很简单,让人可以参与监测消费的过程,汽车前后桥分装线厂对无人化是逐渐替代的这其实愈加适合外乡企业的现有的消费管理方式 更接地气理想可行。但无人化消费又是大势所趋,将来的角色我们拭目以待。专业.推荐汽车前后桥分装线双联机桁架机械手采用自主开发的新型桁架构造,主横梁采用滑块导轨的传动方式;竖梁可选多种驱动方式,构造小巧笨重,完成零件的两个工序(或单一工序)的加工,组成一套机器人完成两台机床上下料的全自动消费线。此双联机桁架机械手推荐在数控车床上运用,中止圆盘类和轴类零件的自动化加工,特别适合于加工节拍短、消费批量大的场所。由于规范的模块化设计,能够对正在运用的设备中止改造,并且对机床设备的改造量小,改造后还能够随时在自动上下料消费方式和手动上下料消费方式之间中止转换,从而不会由于设备停机影响消费。
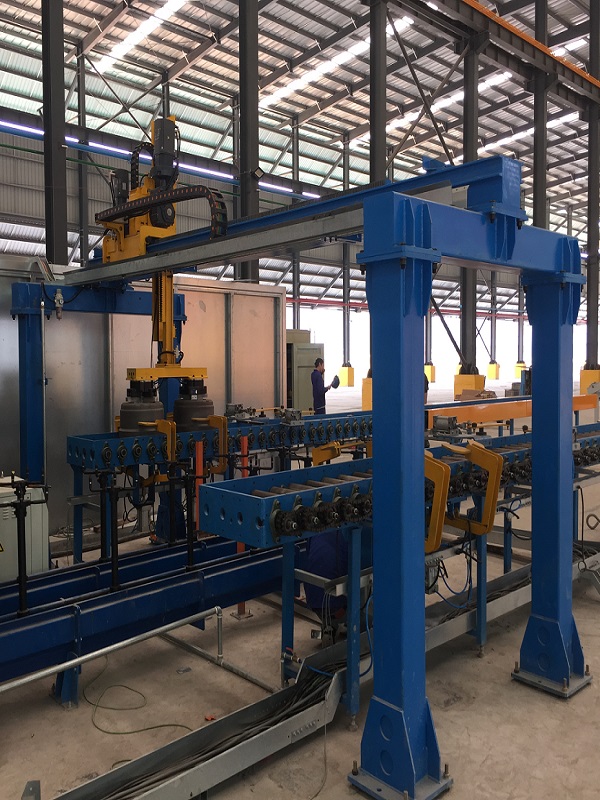
重载桁架机械手由伺服电机驱动,经过齿轮齿条和滚轮导轨传动,运转稳定,定位精准,机械手臂末端配上相应的机械手爪,应用于机床上下料、搬运、码垛、物流周转等。重载桁架机械手采用高强度铝型材制造,具有强度高、负重才能强,运转稳定,维护烦琐的特性。1、采用高强度铝型材,整体强度高,不易振动摇摆。滚轮导轨运动机构,承载才能极强,刚性极佳。2、装置调整请求低,相比于冗杂的关节机器人,构造设计便于人员了解、操作简单、维护便当。3、寿命长,不会像普通直线导轨滑块易受加工精度及光滑影响失效损坏。4、便于维护,导轨、滚轮易维护,即便损坏改换也极端便当。5、平安防坠落安装,Z轴检测到往下掉时可机械锁止,避免发作平安事故。6、性价比高,相关于同等负重的关节机器人,桁架机械手的造价本钱更低。7、桁架机械手普通架在设备上方,不占用空中空间,更利于车间规划和作业的便利性。
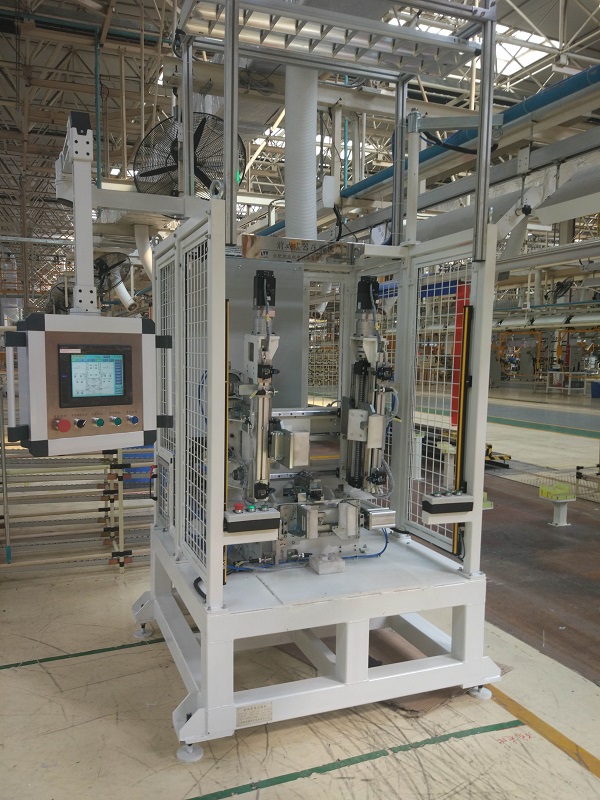
往常关于精密注塑成型来说成型周期就是消费效率。所以就恳求注塑设备具有更快更稳定。接正题,全自动成型恳求高速机械手取出时间在2秒之内完成,普通也在3秒钟之内,过长就影响周期。接着说要想取出时间短,那就要控制开模距离在不影响机械手取出的情况下尽量的小。取出降落,引拔,下避等动作速度恳求是极限100%,关于不好取出有斜销的产品,下避速度可以恰当放到10%左右,或者更低。但是在全自动运转取出稳定的情况下,要恰当提升下避速度而抵达取出时间最短成型周期快的目的。设定动作方式的时分一定要看几个产品,有无料头,好取不好取等,位置的设定很重要,没有好的位置你怎样都取不出产品的。这里在说下接近等候位置,由于是伺服电动马达控制,所以接近等候位置在不与模具机台发作碰撞的前提下,越低越好。普通取不出产品就是由于漏气,吸附压力达不到而构成。所以位置是调机械手最最重要的;补充一点,取出的最佳位置就是刚贴近产品,而不是压的很紧。
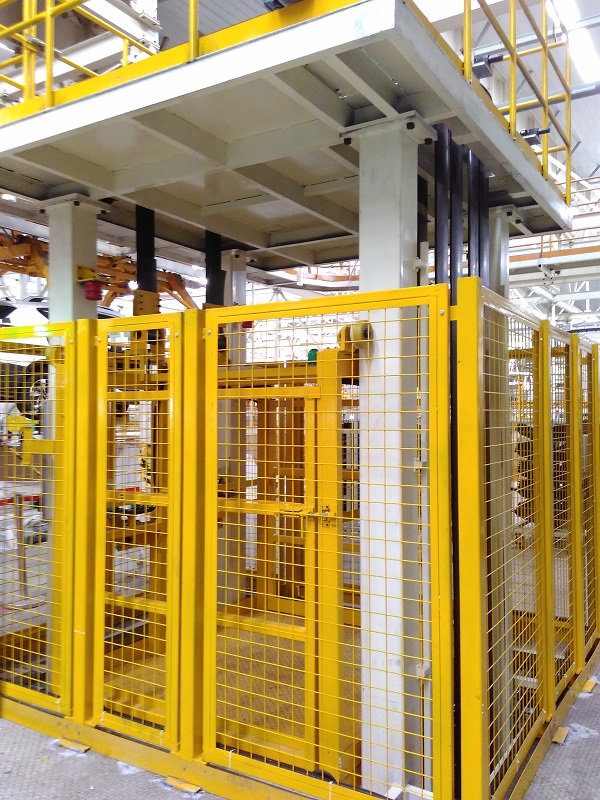
桁架机械手是工业应用中,能够完成自动控制的、可重复编程的、多功用的、多自由度的、运动自由度组成空间直角关系、多用途的操作机。它能够搬运物体、操作工具,以完成各种作业。桁架机器人的呈现替代了手工上下料,使整个消费过程愈加安全,避免人体与机床直接接触,减少工人的劳动强度,降低劳动本钱。 一、产品优势1、多自由度运动,每个运动自由度之间的空间夹角为直角。2、自动控制的,可重复编程,一切的运动均按程序运转。3、普通由控制系统、驱动系统、机械系统、操作工具等组成。4、灵活,多功用,因操作工具的不同功用也不同。5、高可靠性、高速度、高精度。6、可用于恶劣的环境,可长期工作,便于操作维修。7、各个机器人行走轴,均可采用滚轮导轨,具有可高速运转,安装调试便当,适宜长行程应用,可用于恶劣环境等优点。